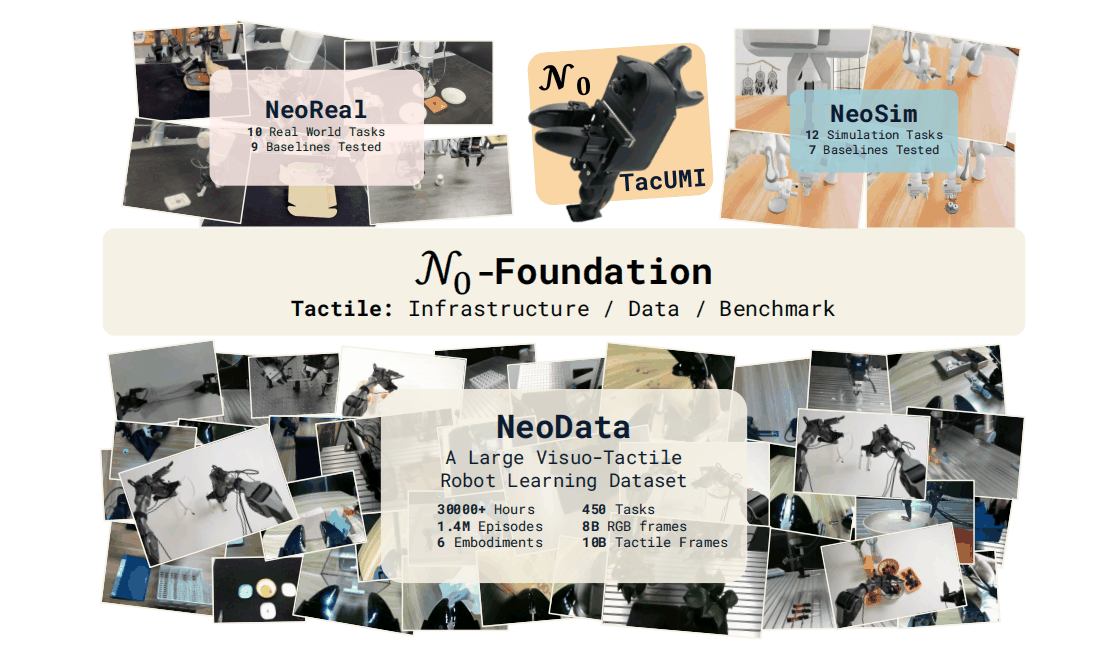
精选文章 机器人为什么还需要触觉?新智具身开源 5000 小时的真实视觉—触觉交互数据,全网下载量突破100万! 从5000小时真实触觉数据开源,到\mathcal{N}_0系列触觉具身模型,新智具身早已展开系统性探索。 近日,蚂蚁灵波开源LingBot-Touch之后,触觉模型再次被推到了聚光灯下。行业开始认真讨论一个问题:机器人已经有了视觉,为什么还需要触觉? 答案并不复杂,视觉看似适配各类任务,但“能做”